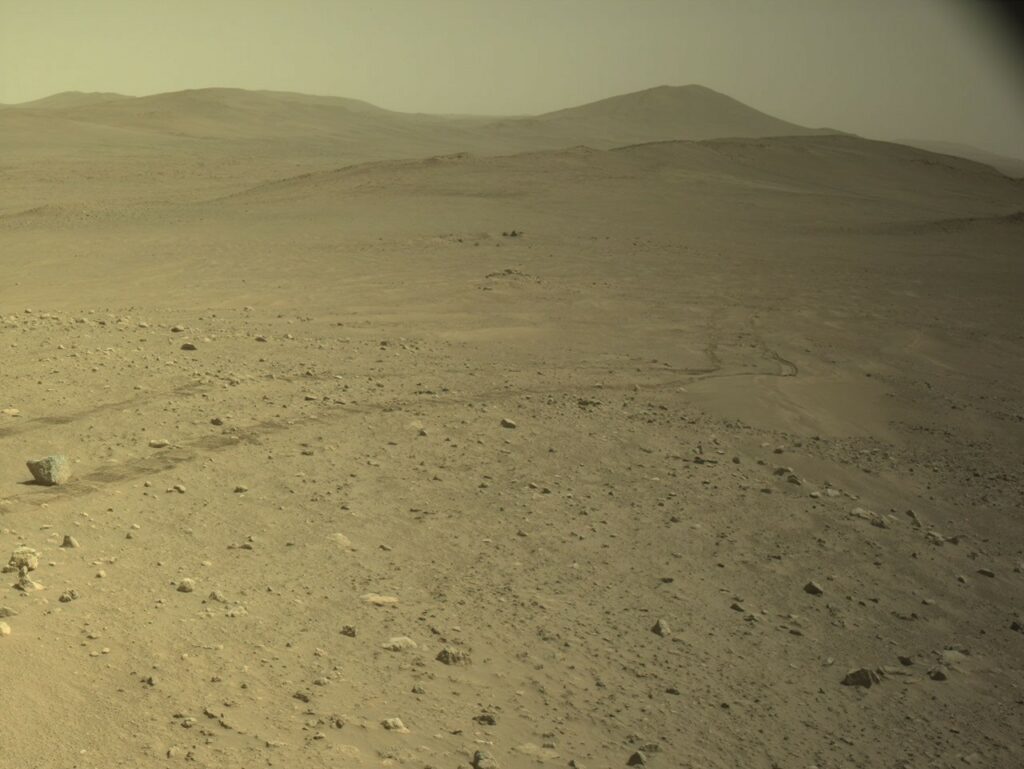
Rédigé par Vandi Verma, ingénieur en chef des opérations robotiques au Jet Propulsion Laboratory de la NASA
12 octobre 2026
Depuis la dernière mise à jour du blog, Perseverance a atteint une étape majeure sur Mars. Au sol 2006 (11 octobre 2026), son odomètre a atteint 45,22 kilomètres (28,10 miles), établissant un nouveau record de la distance la plus longue parcourue sur un autre corps céleste. Son jumeau ingénieur ici sur Terre a même reçu une plaque du Guinness World Records célébrant cet exploit.
Il y a deux mois, au sol 1947, l’odomètre se trouvait à environ 200 mètres de la borne, une distance facilement atteignable avec un seul déplacement utilisant la navigation autonome (AutoNav). Cependant, le rover s’est retrouvé dans une zone très scientifiquement intéressante et a passé du temps à effectuer de courtes déplacements pour réaliser des abrasions rocheuses et des sciences de proximité sur des affleurements rocheux anciens. Lorsque Perseverance a finalement été prêt à passer à un nouveau site, il a dépassé le record en voûte.
En chemin vers le record de la conduite, Perseverance a navigué sur des terrains difficiles tout en innovant pour traverser la surface martienne. Les diverses rencontres de Perseverance avec des champs de blocs denses et des pentes raides ont poussé l’équipe à réévaluer les directives de conduite afin que le rover soit mieux préparé à affronter des terrains difficiles. Après avoir réalisé des milliers de simulations, l’équipe a relevé la limite d’inclinaison du rover à 24 degrés et réduit la distance libre requise sous le ventre du rover à 20 centimètres (environ 7,9 pouces). L’équipe a également mis à jour le logiciel de freinage du rover pour éviter les dangers rocheux, presque doublé les limites de courant des moteurs de direction, mis à jour le logiciel de vol avec des « tables de glissement dynamiques » pour modéliser le glissement attendu, et utilisé la conduite en pente transversale pour mieux ancrer les roues sur le substrat rocheux exposé.
L’une des mises à jour les plus passionnantes de l’équipe est une capacité de conduite autonome appelée localisation globale à bord (GBLC). Le GBLC réutilise le processeur commercial haute vitesse à l’intérieur de la station de base d’hélicoptères Ingenuity pour comparer les images terrestres et orbitales afin de localiser de manière autonome le rover dans des coordonnées globales à la fin d’un trajet (comme si nous avions le GPS sur un monde sans lui), permettant à Perseverance de parcourir de plus longues distances sans intervention humaine. Contrairement à l’ordinateur de vol principal de Perseverance, ce coprocesseur n’est pas renforcé contre l’environnement radioactif de la surface martienne, où une atmosphère mince et l’absence de magnétosphère globale laissent peu de blindage. Cette radiation peut induire des « flips de bits transitoires » dans la mémoire dont le logiciel a besoin pour fonctionner, et l’équipe a développé une approche logicielle efficace pour le durcissement des radiations. Face aux exigences accrues des trajets plus longs et à la planification d’une activité accrue avec moins de ressources, l’équipe explore également l’utilisation de la SI générative pour proposer efficacement des solutions orientant AutoNav sur les multiples volets d’une trajectoire stratégique.
L’équipe utilise les leçons durement acquises de 45 kilomètres (plus de 28 miles) de conduite pour réinventer la manière dont le rover traverse la surface martienne. Alors que Perseverance grimpe le long du bord du cratère, le prochain bond en exploration autonome sur Mars ne fait que commencer.
Source: NASA · Communiqué original
Articles similaires
 NASA/JPL-Caltech
La NASA JPL se tourne vers les 90 prochaines années d’innovation et d’exploration
Sondes interstellaires. Drones lunaires. Hélicoptères sur Mars. Lorsqu’un groupe d’étudiants diplômés et de passionnés de Caltech a commencé à mener des essais de propulsion par fusée dans l’Arroyo…
 NASA's Goddard Space Flight Center.
Les scientifiques utilisent des pluies anciennes pour cartographier la vie d’origine possible sur Mars
Il y a des milliards d’années, la pluie aurait pu contribuer à façonner l’endroit où la chimie de la vie pouvait commencer sur Mars. Une nouvelle étude cartographie…
 NASA/Alberto Bertolin
Le SR-1 Freedom de la NASA progresse avec les progrès du module nucléaire
Destiné à Mars et au-delà, le Space Reactor-1 (SR-1) Freedom de la NASA sera le premier vaisseau spatial à fission de l’humanité à voyager hors de l’orbite terrestre.…
Passez de la curiosité à votre première observation
Un compte donne accès au calendrier complet, à votre journal, à vos configurations de matériel et à la galerie.
Dodaj komentarz
Musisz się zalogować, aby móc dodać komentarz.