Scritto da Vandi Verma, Capo Ingegnere per le Operazioni Robotiche presso il Jet Propulsion Laboratory della NASA
12 ottobre 2026
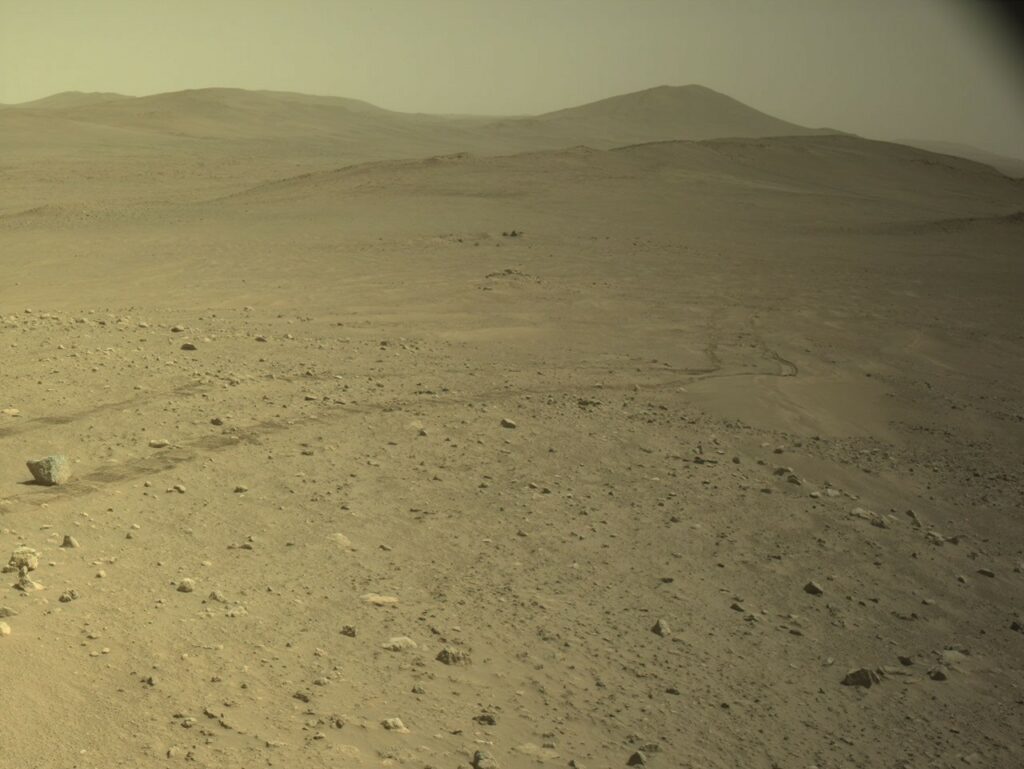
Dall'ultimo aggiornamento del blog, Perseverance ha raggiunto una tappa importante su Marte. Nel Sol 2006 (11 ottobre 2026), il suo contachilometri ha raggiunto 45,22 chilometri (28,10 miglia), stabilendo un nuovo record per la distanza più lunga percorsa su un altro corpo celeste. Il suo gemello ingegneristico qui sulla Terra ha persino ricevuto una targa dal Guinness dei Primati che celebra questo traguardo.
Due mesi fa, al Sol 1947, l'odometro si trovava a circa 200 metri dal traguardo, una distanza facilmente raggiungibile con una sola guida usando la Navigazione Autonoma (AutoNav). Tuttavia, il rover si trovò in un'area molto interessante dal punto di vista scientifico e trascorse del tempo a eseguire brevi viaggi per eseguire abrasioni rocciose e scienza della prossimità su affioramenti rocciosi antichi. Quando Perseverance fu finalmente pronto a trasferirsi in un nuovo sito, superò facilmente il record.
Nel percorso verso il record di guida, Perseverance ha affrontato terreni impegnativi aprendo anche nuovi modi per attraversare la superficie marziana. I vari incontri di Perseverance con fitti campi di massi e pendii ripidi hanno spinto il team a rivedere le linee guida per essere meglio preparato ad affrontare terreni difficili. Dopo migliaia di simulazioni, il team ha alzato il limite di inclinazione del rover a 24 gradi e ridotto lo spazio richiesto sotto la panca del rover a 20 centimetri (circa 7,9 pollici). Il team ha inoltre aggiornato il software di frenata del rover per evitare pericoli di rocce, quasi raddoppiato i limiti di corrente del motore di sterzo, aggiornato il software di volo con "tabelle di slittamento dinamico" per modellare lo scivolamento previsto e ha utilizzato la guida in pendenza trasversale per ancorare meglio le ruote sulla roccia esposta.
Uno degli aggiornamenti più entusiasmanti del team è una capacità di guida autonoma chiamata Onboard Global Localization (GBLC). GBLC riutilizza il processore commerciale ad alta velocità all'interno della Stazione Base Ingenuity per confrontare immagini terrestri e orbitali al fine di localizzare autonomamente il rover in coordinate globali alla fine di un viaggio (come se avessimo GPS su un mondo senza), permettendo a Perseverance di percorrere distanze maggiori senza intervento umano. A differenza del computer di volo principale di Perseverance, questo coprocessore non è rinforzato contro l'ambiente radiologico punitivo della superficie marziana, dove un'atmosfera sottile e la mancanza di una magnetosfera globale lasciano poca schermatura. Questa radiazione può indurre "bit flip transitori" nella memoria di cui il software ha bisogno per funzionare, e il team ha sviluppato un approccio software efficace all'indurimento delle radiazioni. Guardando alle maggiori richieste di viaggi più lunghi e alla pianificazione di più attività con meno risorse, il team sta anche esplorando l'uso della SI generativa per aiutare a proporre soluzioni efficienti che indirizzino AutoNav lungo i molteplici percorsi di un percorso strategico.
Il team sta utilizzando lezioni duramente acquisite da 45 chilometri (più di 28 miglia) di guida per reinventare il modo in cui il rover si muove sulla superficie marziana. Mentre Perseverance sale sempre più in alto lungo il bordo del cratere, il prossimo salto nell'esplorazione autonoma su Marte è appena iniziato.
Fonte: NASA · Comunicato originale
Articoli correlati
 NASA/JPL-Caltech
NASA JPL guarda ai prossimi 90 anni di innovazione ed esplorazione
Sonde interstellari. Droni lunari. Elicotteri su Marte. Quando un gruppo di studenti laureati e appassionati del Caltech iniziò a condurre test di propulsione a razzo nell'Arroyo Seco di…
 NASA's Goddard Space Flight Center.
Gli scienziati utilizzano piogge antiche per mappare la possibile origine della vita su Marte
Miliardi di anni fa, la pioggia potrebbe aver contribuito a plasmare dove la chimica della vita su Marte potesse iniziare. Un nuovo studio mappa come il formaldeide, una…
 NASA/Alberto Bertolin
L’SR-1 Freedom della NASA avanza con i progressi sul modulo nucleare
Destinato a Marte e oltre, il Space Reactor-1 (SR-1) Freedom della NASA sarà il primo veicolo spaziale umano alimentato a fissione a viaggiare fuori dall'orbita terrestre. Annunciata durante…
Dalla curiosità alla prima osservazione
Un account offre il calendario completo, il diario, le configurazioni degli strumenti e la galleria.
Dodaj komentarz
Musisz się zalogować, aby móc dodać komentarz.