Escrito por Vandi Verma, ingeniero jefe de operaciones robóticas en el Laboratorio de Propulsión a Chorro de la NASA
12 de octubre de 2026
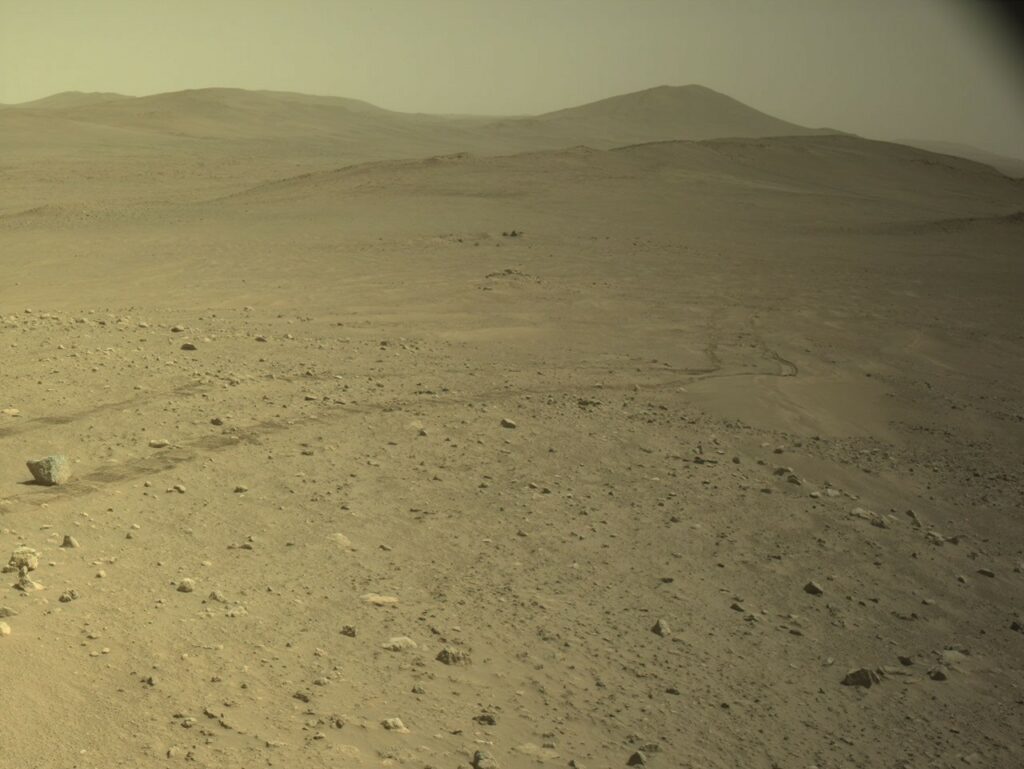
Desde la última actualización del blog, Perseverance ha logrado un hito importante en Marte. En el sol de 2006 (11 de octubre de 2026), su odómetro alcanzó los 45,22 kilómetros (28,10 millas), estableciendo un nuevo récord de la distancia más larga recorrida por otro cuerpo celeste. Su gemelo de ingeniería aquí en la Tierra incluso recibió una placa de la Guinness World Records que celebra este logro.
Hace dos meses, en el sol 1947, el odómetro estaba a unos 200 metros del hito, una distancia fácilmente alcanzable con un solo desplazamiento usando Navegación Autónoma (AutoNav). Sin embargo, el rover se encontró en una zona de gran interés científico y dedicó tiempo a realizar desplazamientos cortos para realizar abrasiones de roca y ciencia de proximidad en afloramientos rocosos antiguos. Cuando Perseverance estuvo finalmente listo para trasladarse a un nuevo emplazamiento, superó el récord.
En su camino hacia el récord de conducción, Perseverance ha navegado terrenos desafiantes mientras también ha sido pionero en nuevas formas de conducir sobre la superficie marciana. Los diversos encuentros de Perseverance con densos campos de bloques y pendientes pronunciadas han impulsado al equipo a reevaluar las directrices de conducción para que el rover esté mejor preparado para afrontar terrenos difíciles. Tras realizar miles de simulaciones, el equipo elevó el límite de inclinación del rover a 24 grados y redujo la altura libre requerida bajo la panea abdominal del rover a 20 centímetros (unos 7,9 pulgadas). El equipo también actualizó el software de frenado del rover para evitar peligros de roca, casi duplicó los límites de corriente de los motores de dirección, actualizó el software de vuelo con "tablas dinámicas de deslizamiento" para modelar el deslizamiento esperado y utilizó la conducción en pendiente transversal para anclar mejor las ruedas en la roca madre expuesta.
Una de las actualizaciones más emocionantes que ha realizado el equipo es una capacidad de conducción autónoma llamada Localización Global a bordo (GBLC). GBLC reutiliza el procesador comercial de alta velocidad dentro de la Estación Base de Helicópteros Ingenuity para comparar imágenes terrestres y orbitales y localizar de forma autónoma el rover en coordenadas globales al final de un viaje (como si tuviéramos GPS en un mundo sin él), permitiendo a Perseverance desplazar distancias más largas sin intervención humana. A diferencia del ordenador de vuelo principal de Perseverance, este coprocesador no está reforzado contra el entorno de radiación castigador de la superficie marciana, donde una atmósfera delgada y la ausencia de magnetosfera global dejan poco blindaje. Esta radiación puede inducir "invertidos transitorios de bits" en la memoria que el software necesita para funcionar, y el equipo desarrolló un enfoque eficaz basado en software para el endurecimiento por radiación. De cara a las mayores demandas de viajes más largos y a planificar más actividad con menos recursos, el equipo también está explorando el uso de SI generativo para ayudar a proponer soluciones eficientes que dirijan AutoNav a lo largo de las múltiples etapas de un camino estratégico.
El equipo está utilizando lecciones duramente ganadas de 45 kilómetros (más de 28 millas) de conducción para reinventar cómo el rover se desplaza por la superficie marciana. A medida que Perseverance asciende más alto a lo largo del borde del cráter, el siguiente salto en la exploración autónoma en Marte apenas está comenzando.
Fuente: NASA · Comunicado original
Noticias relacionadas
 NASA/JPL-Caltech
NASA JPL mira hacia los próximos 90 años de innovación y exploración
Sondas interestelares. Drones lunares. Helicópteros en Marte. Cuando un grupo de estudiantes de posgrado y entusiastas de Caltech comenzó a realizar pruebas de propulsión de cohetes en el…
 NASA's Goddard Space Flight Center.
Los científicos utilizan lluvias antiguas para cartografiar el posible origen de la vida en Marte
Hace miles de millones de años, la lluvia pudo haber ayudado a definir dónde podría comenzar la química de la vida en Marte. Un nuevo estudio mapea cómo…
 NASA/Alberto Bertolin
El SR-1 Freedom de la NASA avanza con avances en el módulo de energía nuclear
Destinado a Marte y más allá, el Space Reactor-1 (SR-1) Freedom de la NASA será la primera nave espacial impulsada por fisión de la humanidad en viajar fuera…
De la curiosidad a tu primera observación
Una cuenta permite acceder al calendario completo, tu diario, tus equipos y la galería.
Dodaj komentarz
Musisz się zalogować, aby móc dodać komentarz.