Verfasst von Vandi Verma, Chefingenieur für Roboteroperationen am Jet Propulsion Laboratory der NASA
12. Oktober 2026
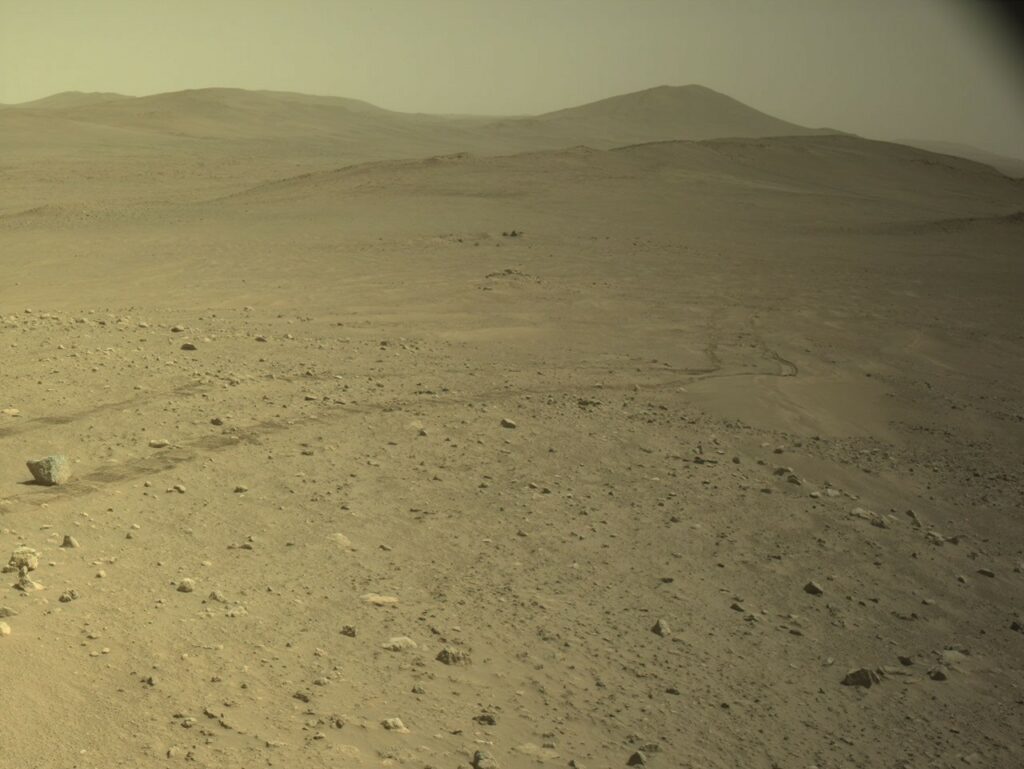
Seit dem letzten Blog-Update hat Perseverance einen bedeutenden Meilenstein auf dem Mars erreicht. Am Sol 2006 (11. Oktober 2026) erreichte sein Kilometerzähler 45,22 Kilometer (28,10 Meilen) und stellte damit einen neuen Rekord für die längste zurückgelegte Distanz auf einem anderen Himmelskörper auf. Sein technischer Zwilling hier auf der Erde erhielt sogar eine Plakette von Guinness-Buchrekorden, die diesen Erfolg feierte.
Vor zwei Monaten, am Sol 1947, stand der Kilometerzähler etwa 200 Meter vom Meilenstein entfernt – eine Entfernung, die mit einer einzigen Fahrt mit autonomer Navigation (AutoNav) leicht erreichbar ist. Der Rover befand sich jedoch in einem sehr wissenschaftlich interessanten Gebiet und verbrachte Zeit mit kurzen Fahrten, um Felsabschürfungen und Näherungsforschung an antiken Felsvorsprüngen durchzuführen. Als Perseverance schließlich bereit war, zu einem neuen Standort zu ziehen, übertraf es den Rekord.
Auf dem Weg zum Fahrrekord hat Perseverance herausforderndes Gelände durchquert und gleichzeitig neue Fahrweisen über die marsianische Oberfläche entwickelt. Die verschiedenen Begegnungen von Perseverance mit dichten Felsfeldern und steilen Hängen haben das Team dazu veranlasst, die Fahrrichtlinien neu zu bewerten, damit der Rover besser auf schwieriges Gelände vorbereitet ist. Nach Tausenden von Simulationen erhöhte das Team die Neigungsgrenze des Rovers auf 24 Grad und reduzierte die erforderliche Freiheit unter dem Bauchboden des Rovers auf 20 Zentimeter (etwa 7,9 Zoll). Das Team aktualisierte außerdem die Bremssoftware des Rovers, um Felsgefahren zu vermeiden, verdoppelte fast die Strombegrenzungen des Lenkmotors, aktualisierte die Flugsoftware mit "dynamischen Schlupftabellen" zur Modellierung des erwarteten Durchrutschers und nutzte Querhangfahrt, um die Räder besser auf freiliegendem Fels zu verankern.
Eine der spannendsten Neuerungen, die das Team vorgenommen hat, ist eine autonome Antriebsfähigkeit namens Onboard Global Localization (GBLC). GBLC nutzt den Hochgeschwindigkeitsprozessor im Inneren der Ingenuity Helicopter Base Station um, um Boden- und Orbitalbilder zu vergleichen und den Rover am Ende einer Fahrt autonom in globalen Koordinaten zu lokalisieren (als hätten wir GPS auf einer Welt ohne GPS), was es Perseverance ermöglicht, längere Strecken ohne menschliches Eingreifen zu fahren. Im Gegensatz zum Hauptflugcomputer von Perseverance ist dieser Koprozessor nicht gegen die harte Strahlungsumgebung der Marsoberfläche gehärtet, wo eine dünne Atmosphäre und das Fehlen einer globalen Magnetosphäre kaum Schutz hinterlassen. Diese Strahlung kann "vorübergehende Bit-Flips" im Speicher auslösen, den die Software zum Funktionieren benötigt, und das Team entwickelte einen effektiven softwarebasierten Ansatz zur Strahlungshärtung. Mit Blick auf die größeren Anforderungen längerer Fahrten und die Planung von mehr Aktivitäten mit weniger Ressourcen prüft das Team auch den Einsatz generativer Sozialsystemsysteme, um effizient Lösungen vorzuschlagen, die AutoNav auf den vielen Ebenen eines strategischen Weges lenken.
Das Team nutzt hart erarbeitete Lehren aus 45 Kilometern (mehr als 28 Meilen) Fahrt, um neu zu erfinden, wie der Rover über die Marsoberfläche fährt. Während Perseverance am Kraterrand höher steigt, beginnt der nächste Sprung in der autonomen Erkundung auf dem Mars gerade erst.
Quelle: NASA · Originalmeldung
Ähnliche Artikel
 NASA/JPL-Caltech
NASA JPL blickt auf die nächsten 90 Jahre Innovation und Erkundung
Interstellare Sonden. Monddrohnen. Hubschrauber auf dem Mars. Als eine Gruppe von Caltech-Doktoranden und Enthusiasten am 31. Oktober 1936 mit Raketentriebstests im Arroyo Seco in Pasadena begann, hatten sie…
 NASA's Goddard Space Flight Center.
Wissenschaftler nutzen uralte Regen, um den möglichen Ursprung des Lebens auf dem Mars zu kartieren
Vor Milliarden von Jahren könnte Regen dazu beigetragen haben, den Beginn der Lebenschemie auf dem Mars zu bestimmen. Eine neue Studie kartiert, wie Formaldehyd, ein wichtiges präbiotisches Molekül,…
 NASA/Alberto Bertolin
NASAs SR-1 Freedom macht mit Fortschritten beim Kernkraftmodul Fortschritte
Für den Mars und darüber hinaus bestimmt, wird NASAs Space Reactor-1 (SR-1) Freedom das erste von der Spaltung betriebene Raumfahrzeug der Menschheit sein, das außerhalb der Erdumlaufbahn reist.…
Von der Neugier zur ersten Beobachtung
Mit einem Konto erhältst du den vollständigen Kalender, dein Beobachtungstagebuch, Ausrüstungskonfigurationen und die Galerie.
Dodaj komentarz
Musisz się zalogować, aby móc dodać komentarz.